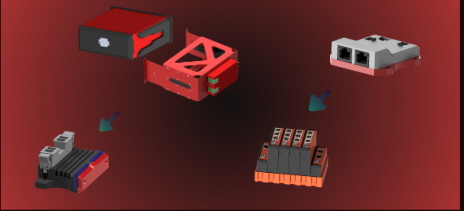
Zunifikowane sterowanie ruchem dla różnych platform. Ten kontroler obsługuje sześć typów kinematycznych oraz silniki BLDC, DC i AC z komunikacją EtherCAT, CAN lub Ethernet. Wykorzystuje rozwiązania Roboteq i FOC oraz umożliwia parametryzację działania platformy bez zmiany logiki wyższego poziomu.
Sterowniki Roboteq realizują sterowanie silnikami i udostępniają kanały diagnostyczne, co ułatwia integrację warstwy napędowej w platformach mobilnych. Wspierają komunikację przez powszechnie używane interfejsy takie jak CAN czy Ethernet oraz narzędzia konfiguracji i odczytu metryk, co przyspiesza uruchomienie i strojenie napędu.
Wbudowany MicroBasic (język skryptowy) pozwala implementować prostą logikę PLC-like bez zewnętrznego PLC, dostosowaną do architektury systemu. Dla wdrożenia oznacza to mniej komponentów i spójniejszą diagnostykę, a dla inżyniera praktyczne narzędzie do standaryzacji warstwy napędowej w projektach wieloplatformowych.
Field Oriented Control – umożliwia precyzyjną kontrolę momentu i prędkości poprzez sterowanie składowymi prądu w sposób dopasowany do charakterystyki silnika, co poprawia płynność i responsywność napędu. Redukuje tętnienia momentu i stabilizuje zachowanie przy zmianach obciążenia, co ma znaczenie w manewrach i podczas prowadzenia po trajektorii.
W robotach mobilnych FOC przekłada się na bardziej stabilne śledzenie trajektorii i lepszą kontrolę w jeździe wolnej, szczególnie w pobliżu infrastruktury procesu. Efektem jest wyższa powtarzalność ruchu dzięki dostępowi do szerszego zakresu możliwości strojenia dynamiki napędu.
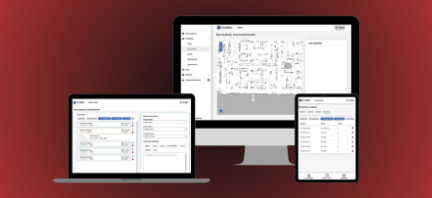
Konfigurator umożliwia parametryzację geometrii i dynamiki układu jezdnego, mapując komendy ruchu na zachowanie konkretnej platformy. Pozwala konfigurować parametry napędów, akceleracje, maksymalne prędkości, przełożenia czy ograniczenia momentów.
W RapidBase skraca to czas integracji nowych wariantów robota i utrzymuje spójność zachowania w flocie o różnych kinematykach. Zapewnia to kontrolowany zestaw parametrów determinujących powtarzalność jazdy, co pozwala na znacznie szybsze skalowanie platform.
CANopen jest ustandaryzowaną warstwą aplikacji na CAN, która ułatwia interoperacyjność urządzeń wielu producentów w automatyce i robotyce mobilnej. Profil DS402 standaryzuje sposób sterowania napędem i mapowania stanów, co ogranicza integracje specyficzne dla dostawcy i skraca czas uruchomienia.
W RapidBase CANopen może uprościć integrację w wymagających środowiskach i podnieść przewidywalność diagnostyki w warstwie napędowej. Utrzymuje to spójność interfejsów, a co za tym idzie łatwiejsze utrzymanie zgodności komunikacji.