Określanie położenia i orientacji wewnątrz i na zewnątrz z dokładnością do <3 cm. Obsługa GPS, RTK, UWB, LiDAR, IMU i wizji komputerowej z fuzją danych, a także obsługa AMCL (Adaptacyjnej Lokalizacji Monte Carlo) i SLAM (Jednoczesnej Lokalizacji i Mapowania).
Markery AR i AprilTags zapewniają czytelny punkt odniesienia dla kamery, umożliwiając estymację pozycji i orientacji robota względem stanowiska. Sprawdzają się w strefach wymagających dużej dokładności dojazdu.
W RapidBase markery AR są jedną z opcji dokowania precyzyjnego. Poszerzają wybór dostępnych rozwiązań, zwiększając elastyczność doboru technologii do wymagań klienta i charakterystyki procesu.
Global Positioning System dostarcza absolutną pozycję platformy w terenie. Jest wykorzystywany szczególnie w pracy outdoor, na większym, otwartym terenie. Dokładność jest silnie zależna od dostępności satelitów, przejrzystości nieba i docierania sygnału w pobliżu wysokich konstrukcji. W systemach mobilnych jest często wykorzystywany jako podstawowe źródło pozycji na zewnątrz, jednak nie jedyne z uwagi na możliwości zakłócenia jego sygnału.
W RapidBase GPS jest naturalnym składnikiem lokalizacji outdoor w połączeniu z innymi źródłami danych nt. pozycji, które pozwalają utrzymać ciągłość pozycjonowania mimo chwilowych degradacji sygnału. Dla wdrożeń oznacza to możliwość pracy na dużych obszarach z minimalizacją ryzyka błędu lokalizacji.
Real Time Kinematics to technologia pozwalająca znacznie zwiększyć dokładność GPS. Wykorzystuje poprawki ze stacji bazowej lub sieci korekcyjnej, aby znacząco zmniejszyć błąd GNSS i zwiększyć dokładność pozycji.
W RapidBase RTK zwiększa dokładność lokalizacji outdoor.
Real-time Telemetry System zapewnia precyzyjne określenie pozycji absolutnej poprzez odniesienie do tzw. anchorów, co jest przydatne szczególnie tam, gdzie GNSS nie działa. Jakość zależy od geometrii rozmieszczenia, odbić sygnału i kalibracji, dlatego wdrożenie wymaga świadomego projektu infrastruktury.
W RapidBase RTLS jest wykorzystywany jako element stabilizujący lokalizację w obiektach trudnych dla mapowania opartego wyłącznie o cechy środowiska. Daje to przewidywalną referencję pozycji w skali całego obiektu i wspiera pracę flotową.
Odometria zapewnia sygnał o prędkości i przemieszczeniu, co jest kluczowe dla kontroli ruchu i stabilnego śledzenia trajektorii. Jej ograniczeniem jest dryf wynikający z poślizgu, zmian podłoża i niedoskonałości modelu, dlatego wymaga kalibracji i kontroli jakości.
W RapidBase odometria jest podstawowym źródłem informacji na temat przemieszczenia platformy, używanym do sterowania i fuzji danych. Jej algorytm został przystosowany do obsługi różnych rodzajów układów napędowych.
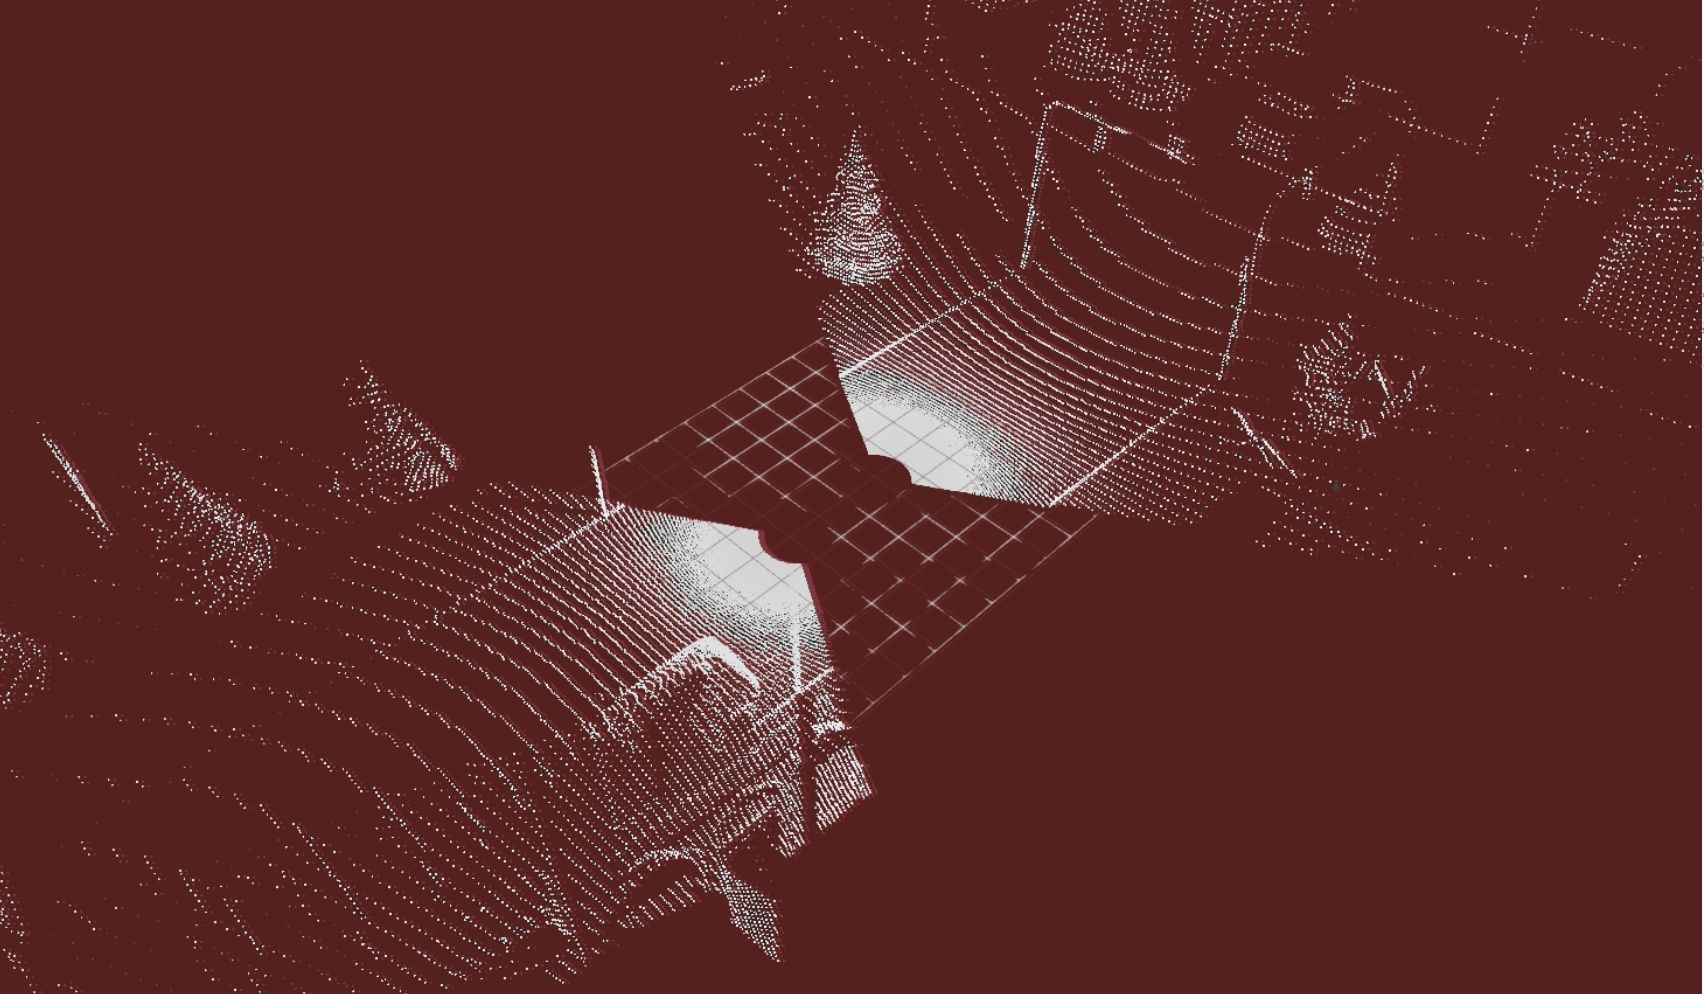
LiDAR to technologia odwzorowania przestrzeni z użyciem podczerwieni. Dostarcza informacje o geometrii otoczenia w postaci skanów lub chmury punktów, co stanowi podstawową informację dla takich algorytmów jak mapowanie, lokalizacja oraz detekcja przeszkód. Jakość działania zależy od zasięgu, rozdzielczości i częstotliwości skanowania oraz od filtracji danych w pipeline percepcji.
W RapidBase LiDAR jest wykorzystywany jest do lokalizacji indoor, wsparcia lokalizacji outdoor oraz wykrywania przeszkód. Możliwość konfiguracji parametrów skanowania i filtrów przekłada się dostosowanie informacji do potrzeb konkretnej aplikacji.
Wizja komputerowa (Computer Vision) dostarcza informacje semantyczne z obrazu, co umożliwia rozpoznawanie obiektów, czy wykrywanie markerów. Jest szczególnie użyteczna tam, gdzie same informacje o geometrii przeszkód dostarczane przy użyciu LiDAR nie wystarczają, na przykład przy identyfikacji konkretnego punktu procesu lub rozróżnieniu obiektów o podobnym kształcie.
W RapidBase jest uzupełnieniem systemu percepcji, dostarczając dodatkowe informacje o elementach środowiska pracy. Umożliwia też podgląd otoczenia robota przy sterowaniu manualnym.
Inertial Measurement Unit monitoruje orientację oraz przyśpieszenie i na tej podstawie dostarcza informacje o dynamice ruchu i orientacji, wspierając stabilność estymacji lokalizacji. Jest to istotne przy nierównościach, przyspieszeniach i poślizgach, gdzie odometria i mapowanie mogą chwilowo tracić spójność.
W RapidBase IMU jest wykorzystywany w fuzji danych i poprawia stabilność lokalizacji. Możliwość konfiguracji parametrów filtracji i synchronizacji czasowej zapewnia dostosowanie do różnych rodzajów i warunków docelowych, co zapewnia wysoką dokładność dostarczanych odczytów.
Fuzja danych łączy pomiary z wielu sensorów w jedną estymatę pozycji i orientacji, redukując wpływ chwilowych błędów pojedynczego źródła. Krytyczne są tu wagi pomiarów, detekcja outlierów i synchronizacja czasowa, bo to one decydują o stabilności estymacji w realnym środowisku.
W RapidBase fuzja danych dostarcza niezawodnej i stabilnej lokalizacji niezależnie od zmienności środowiska. Jest to krytyczne z punktu widzenia wykonywania zadań autonomicznych. Oznacza to większą odporność na zakłócenia, a przy tym możliwość kontroli strojenia jakości lokalizacji.
Adaptive Monte Carlo Localization to algorytm utrzymujący rozkład prawdopodobieństwa pozycji w postaci zbioru tzw. hipotez, aktualizowanych na podstawie pomiarów i modeli ruchu. Dzięki temu lepiej radzi sobie z niepewnością, częściowymi zasłonięciami i zakłóceniami, które w podejściu deterministycznym mogłyby powodować gwałtowne skoki lokalizacji.
W RapidBase AMCL jest szczególnie skuteczny jest tam, gdzie liczy się stabilna praca, a zmiany otoczenia są umiarkowane, dzięki czemu robot może posiadać przygotowaną z góry konkretną mapę referencyjną.
Simultaneous Localization and Mapping to połączenie lokalizacji i budowy mapy w czasie rzeczywistym, co umożliwia uruchomienie robota w obiektach dynamicznie zmienianych lub nie w pełni znanych. Pozwala to robotowi na reagowanie na zmiany w otoczeniu w czasie rzeczywistym zapobiegając np. kolizjom. Istotne są natomiast strategie utrzymania spójności mapy, kontrola dryfu i sposób aktualizacji danych, aby mapa była użyteczna operacyjnie.
W RapidBase SLAM wspiera szybkie wdrożenia zależnie od wymagań procesu. Zapewnia możliwość pracy w środowisku wcześniej nie zmapowanym tam gdzie mogą występować problemy z lokalizacją GPS.