RapidBase
Autonomia / Robotyka / Przyszłość
SYS://LOAD
System modułów

Moduły jako części
większego systemu

RapidBase

Kompleksowy system
technologii do autonomizacji

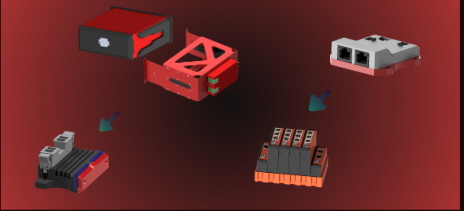
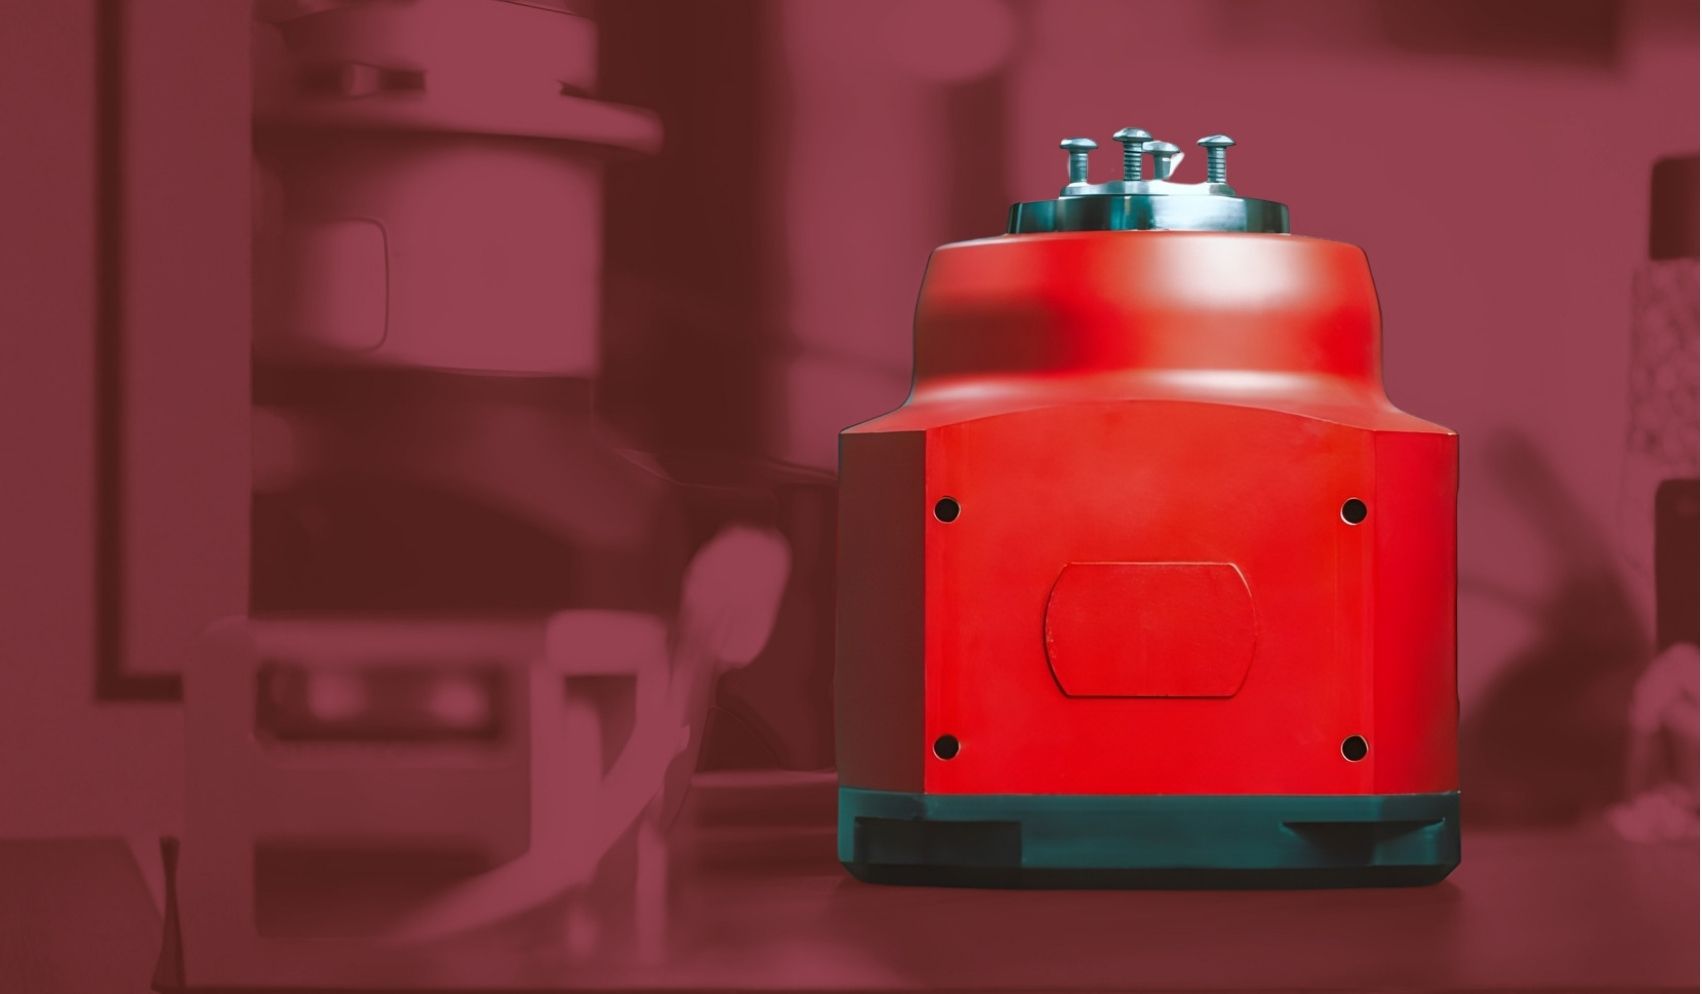
Modułowy system technologii wspierany przez algorytmy AI do autonomizacji urządzeń i maszyn mobilnych. RapidBase łączy funkcje lokalizacji, percepcji 3D, planowania ruchu, sterowania, zarządzania flotą oraz komunikacji w spójną parametryzowalną strukturę sprzętowo-programistyczną do autonomizacji maszyn.

System modulow

Poznaj moduly

Kompletny backend autonomii — wdróż pojedynczy moduł lub pełny stack, w zależności od etapu projektu.

Kontroler Nawigacji
01
software
Kontroler Nawigacji
Globalne i lokalne planowanie ścieżki, omijanie przeszkód 3D i prowadzenie po trajektorii pętli, zazwyczaj z częstotliwością 20–30 Hz. Obsługa prędkości do 3 m/s, szybka pętla zwrotna, precyzyjne dokowanie i integracja z API.
Zobacz modul
Lokalizacja
02
software
Lokalizacja
Określanie położenia i orientacji wewnątrz i na zewnątrz z dokładnością do <3 cm. Obsługa GPS, RTK, UWB, LiDAR, IMU i wizji komputerowej z fuzją danych, a także obsługa AMCL (Adaptacyjnej Lokalizacji Monte Carlo) i SLAM (Jednoczesnej Lokalizacji i Mapowania).
Zobacz modul
Zarządzanie i Interfejs
03
software
Zarządzanie i Interfejs
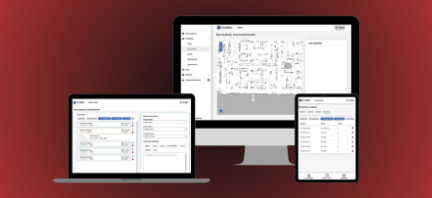
Intuicyjny interfejs do zarządzania całą flotą. Monitorowanie w czasie rzeczywistym, diagnostyka i konfiguracja tras, miejsc docelowych i stref dla pojedynczego robota lub floty, obsługa ról użytkowników, zarządzanie robotami i integracja poprzez API.
Zobacz modul
Sterownik Niskopoziomowy
04
hardware
Sterownik Niskopoziomowy
Integracja napędów, czujników i diagnostyki oraz komunikacja przez EtherCAT, CAN i Ethernet z opcjonalną łącznością Wi-Fi, LTE i 5G. Obsługa systemów bezpieczeństwa (bezpieczeństwo funkcjonalne) i spójna telemetria upraszczają integrację i serwis w różnych konfiguracjach robotów.
Zobacz modul
Zasilanie
05
hardware
Zasilanie
Obsługa zakresu 10-60 V, konfiguracji szeregowych i równoległych baterii oraz architektury wielobateryjnej, w tym kompatybilność z MultiBat. Stabilną pracę zapewniają przetwornice napięcia DC/DC, BMS (system zarządzania baterią) oraz DPPM (dynamiczna ścieżka zasilania).
Zobacz modul
Percepcja
06
software
Percepcja
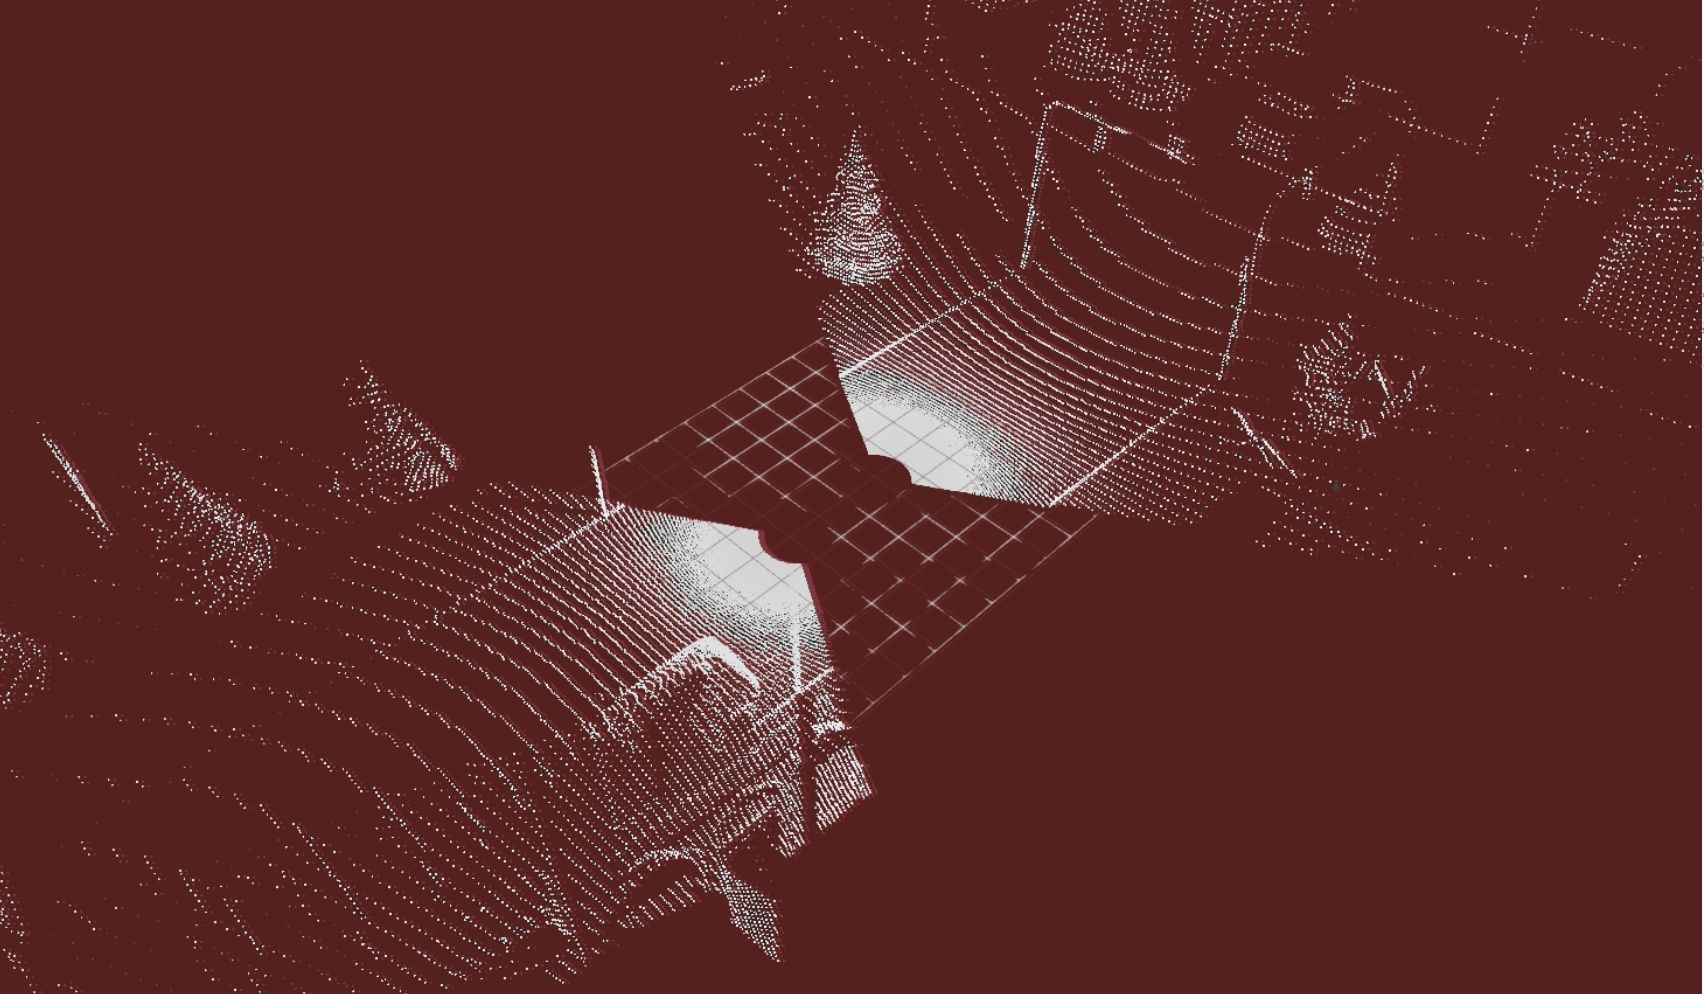
Przetwarzanie danych LiDAR, kamer i radarów w celu zbudowania trójwymiarowego (360°) modelu środowiska i wykrywania przeszkód w celu zapewnienia nawigacji i bezpieczeństwa. Proces obejmuje łączenie czujników, segmentację, mapę kosztów i bańkę bezpieczeństwa, zazwyczaj w zakresie 7–13 Hz, w zależności od konfiguracji.
Zobacz modul
Kinematyka adaptacyjna
07
hardware
Kinematyka adaptacyjna
Zunifikowane sterowanie ruchem dla różnych platform. Ten kontroler obsługuje sześć typów kinematycznych oraz silniki BLDC, DC i AC z komunikacją EtherCAT, CAN lub Ethernet. Wykorzystuje rozwiązania Roboteq i FOC oraz umożliwia parametryzację działania platformy bez zmiany logiki wyższego poziomu.
Zobacz modul
Kontroler Nawigacji
01
software
Kontroler Nawigacji
Globalne i lokalne planowanie ścieżki, omijanie przeszkód 3D i prowadzenie po trajektorii pętli, zazwyczaj z częstotliwością 20–30 Hz. Obsługa prędkości do 3 m/s, szybka pętla zwrotna, precyzyjne dokowanie i integracja z API.
Zobacz modul
Lokalizacja
02
software
Lokalizacja
Określanie położenia i orientacji wewnątrz i na zewnątrz z dokładnością do <3 cm. Obsługa GPS, RTK, UWB, LiDAR, IMU i wizji komputerowej z fuzją danych, a także obsługa AMCL (Adaptacyjnej Lokalizacji Monte Carlo) i SLAM (Jednoczesnej Lokalizacji i Mapowania).
Zobacz modul
Zarządzanie i Interfejs
03
software
Zarządzanie i Interfejs
Intuicyjny interfejs do zarządzania całą flotą. Monitorowanie w czasie rzeczywistym, diagnostyka i konfiguracja tras, miejsc docelowych i stref dla pojedynczego robota lub floty, obsługa ról użytkowników, zarządzanie robotami i integracja poprzez API.
Zobacz modul
Sterownik Niskopoziomowy
04
hardware
Sterownik Niskopoziomowy
Integracja napędów, czujników i diagnostyki oraz komunikacja przez EtherCAT, CAN i Ethernet z opcjonalną łącznością Wi-Fi, LTE i 5G. Obsługa systemów bezpieczeństwa (bezpieczeństwo funkcjonalne) i spójna telemetria upraszczają integrację i serwis w różnych konfiguracjach robotów.
Zobacz modul
Zasilanie
05
hardware
Zasilanie
Obsługa zakresu 10-60 V, konfiguracji szeregowych i równoległych baterii oraz architektury wielobateryjnej, w tym kompatybilność z MultiBat. Stabilną pracę zapewniają przetwornice napięcia DC/DC, BMS (system zarządzania baterią) oraz DPPM (dynamiczna ścieżka zasilania).
Zobacz modul
Percepcja
06
software
Percepcja
Przetwarzanie danych LiDAR, kamer i radarów w celu zbudowania trójwymiarowego (360°) modelu środowiska i wykrywania przeszkód w celu zapewnienia nawigacji i bezpieczeństwa. Proces obejmuje łączenie czujników, segmentację, mapę kosztów i bańkę bezpieczeństwa, zazwyczaj w zakresie 7–13 Hz, w zależności od konfiguracji.
Zobacz modul
Kinematyka adaptacyjna
07
hardware
Kinematyka adaptacyjna
Zunifikowane sterowanie ruchem dla różnych platform. Ten kontroler obsługuje sześć typów kinematycznych oraz silniki BLDC, DC i AC z komunikacją EtherCAT, CAN lub Ethernet. Wykorzystuje rozwiązania Roboteq i FOC oraz umożliwia parametryzację działania platformy bez zmiany logiki wyższego poziomu.
Zobacz modul
Przeciągnij lub użyj strzałek
Branżowy standard

Sprawdzone rozwiązania, globalni producenci

RapidBase w akcji

Zobacz jak działa
RapidBase

0:00 / 0:00
HetBot Group
Kontakt

Chcesz ruszyć
z projektem
od zaraz?

Opisz swoją maszynę lub projekt. Nasz zespół odpowie w ciągu 24 godzin z konkretnym planem działania dopasowanym do Twojego przypadku.

Telefon
Siedziba
ul. Stefanowskiego 18
90-537 Łódź
Odpowiadamy
w ciągu 24h