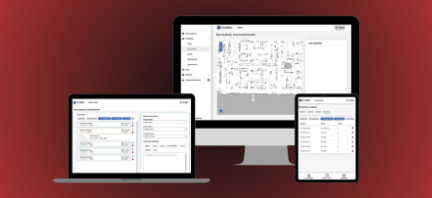
Intuicyjny interfejs do zarządzania całą flotą. Monitorowanie w czasie rzeczywistym, diagnostyka i konfiguracja tras, miejsc docelowych i stref dla pojedynczego robota lub floty, obsługa ról użytkowników, zarządzanie robotami i integracja poprzez API.
StandApp aplikacja skupiająca się na intuicyjnym zlecaniu zadań i podglądzie statusu ich realizacji. Została zaprojektowana do szybkiej interakcji z systemem bez konieczności posiadania wyspecjalizowanej wiedzy nt. całego procesu.
W RapidBase StandApp pozwala na zlecanie zadań z konkretnych punktów czy stanowisk. Jest to prosty w obsłudze interfejs pracy, który może być uruchomiony na dedykowanym tablecie lub istniejących urządzeniach w środowisku docelowym.
To aplikacja webowa zapewniająca kompleksowy wgląd we wszystkie elementy składowe systemu. Umożliwia łatwą konfigurację elementów środowiska, takich jak punkty dojazdowe, strefy ograniczające i ciągi komunikacyjne, definiując tym samym charakter środowiska, w którym porusza się cała flota robotów.
W RapidBase SmartApp jest narzędziem, dzięki któremu można skonfigurować system, złożony z robotów różnego typu, bez konieczności wykorzystywania dedykowanych aplikacji dla każdego z nich. Architektura aplikacji umożliwia jej łatwe dostosowanie do wymagań klienta końcowego.
To aplikacja bezpośrednio łącząca się z komputerem robota. Umożliwia ręczne sterowanie platformą. Do dyspozycji użytkownika udostępniony jest również panel diagnostyczny, informujący o podstawowych parametrach pracy robota.
W RapidBase ControlApp jest wygodnym narzędziem do poruszania platformą oraz podstawowej diagnostyki.
To interfejs do komunikacji z zewnętrznymi systemami takimi jak WMS, ERP lub dedykowanymi rozwiązaniami klienta. Umożliwia integrację RapidBase z systemami nadrzędnymi. To kluczowy element integracji w przypadku, gdy robot ma stać się częścią większego procesu, a nie jedynie kolejnym systemem pracującym osobno.
W RapidBase API wspiera wdrażanie floty robotów z pozostałymi systemami klienta. Ogranicza ryzyko dodatkowych kosztów, które mogłaby przynieść konieczność szerszej integracji wykorzystywanych podsystemów.