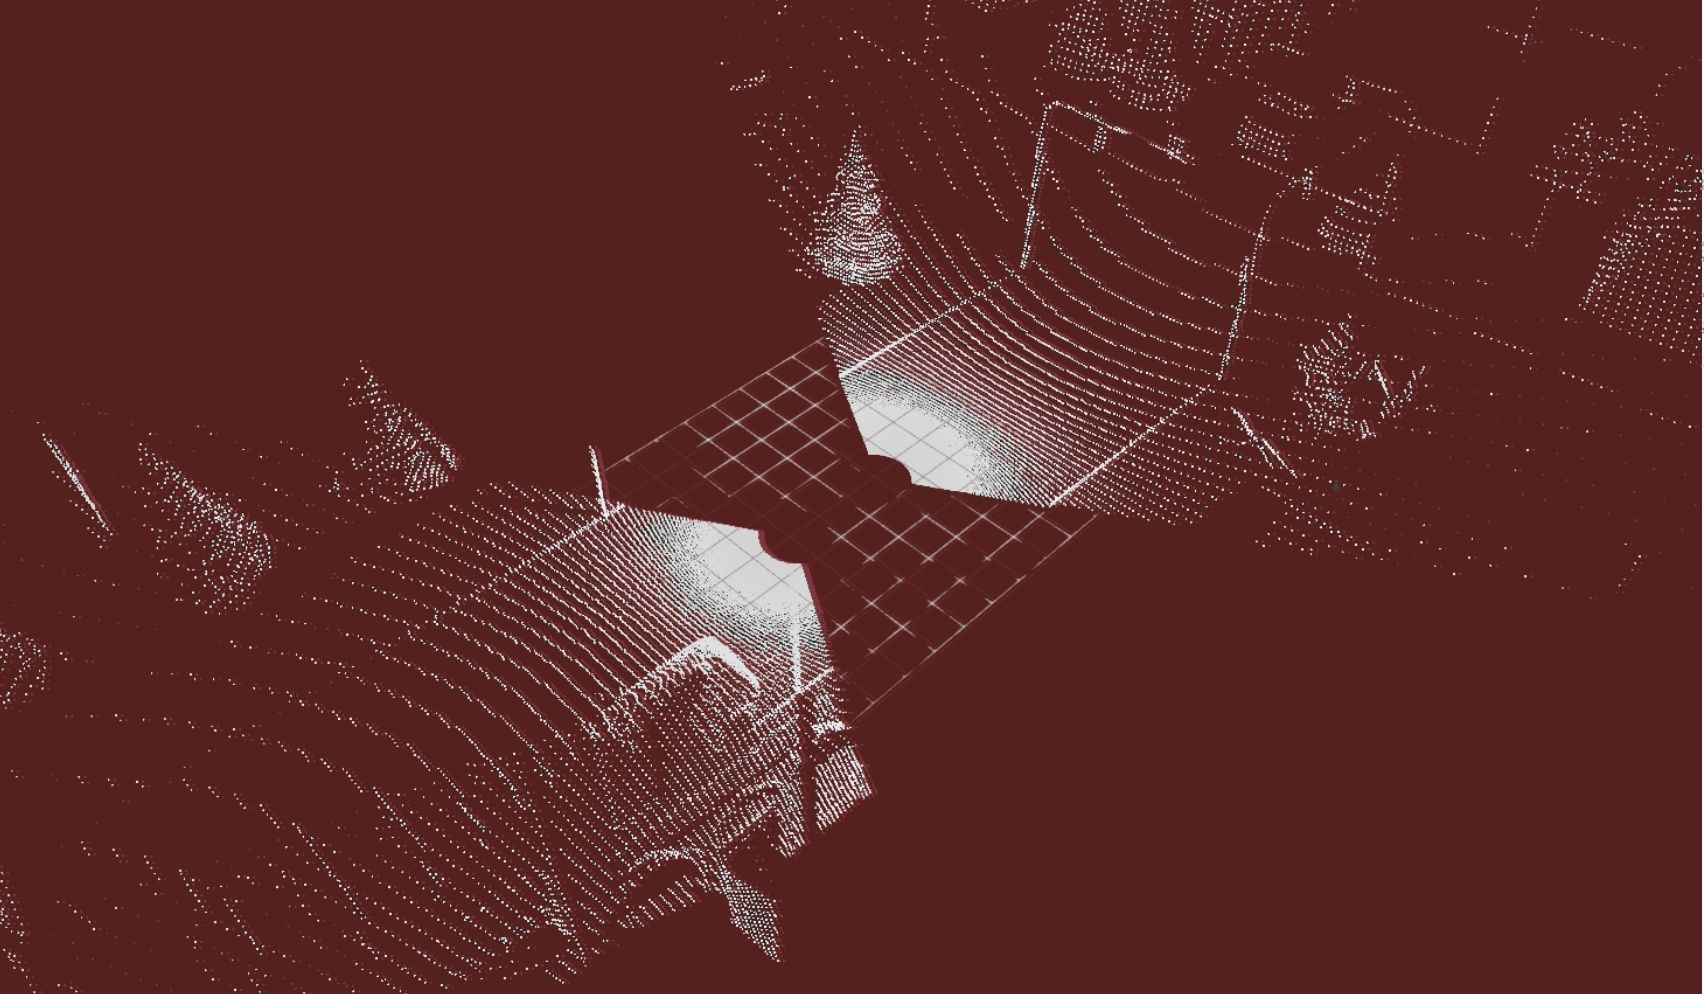
Przetwarzanie danych LiDAR, kamer i radarów w celu zbudowania trójwymiarowego (360°) modelu środowiska i wykrywania przeszkód w celu zapewnienia nawigacji i bezpieczeństwa. Proces obejmuje łączenie czujników, segmentację, mapę kosztów i bańkę bezpieczeństwa, zazwyczaj w zakresie 7–13 Hz, w zależności od konfiguracji.
Ocena przejezdności analizuje dane 3D i przekształca je w miary ryzyka oraz kosztu przejazdu, uwzględniając cechy terenu istotne dla konkretnej platformy. Pozwala rozróżniać obszary bezpieczne od obszarów ryzykownych w sposób parametryzowany, zamiast opierać się wyłącznie na prostym wykrywaniu przeszkód.
W RapidBase Traversability wspiera planowanie w środowiskach o zróżnicowanym podłożu i poprawia odporność autonomii na warunki terenowe. Oznacza to mniej sytuacji utknięcia, a zarazem dostęp do konfigurowalnego zestawu parametrów progów i wag do strojenia zachowania.
Mapowanie wysokości buduje ustrukturyzowaną reprezentację profilu terenu na podstawie danych 3D, co pozwala planowaniu uwzględniać rampy, uskoki i nierówności. Jest to podejście, które zachowuje informację o wysokości, a jednocześnie pozostaje obliczeniowo praktyczne dla systemów czasu rzeczywistego.
W RapidBase elevation mapping wspiera Costmap i Traversability, poprawiając jakość decyzji planera w terenie i na nierównych nawierzchniach.
Segmentacja dzieli dane percepcyjne na regiony i klasy, co pozwala stabilniej wykrywać przeszkody i odseparować podłoże od obiektów istotnych dla planowania. Redukuje to liczbę fałszywych detekcji wynikających z szumu, odbić i drobnych artefaktów pomiaru.
W RapidBase segmentacja poprawia jakość pipeline percepcji i przekłada się na płynność jazdy, bo planowanie dostaje bardziej wiarygodne dane. Umożliwia dostrojenie progów detekcji i filtrów, co przekłada się na realna redukcję niepotrzebnych zatrzymań.
Costmap reprezentuje przestrzeń jako tzw. „koszty przejazdu”, łącząc warstwy przeszkód, stref i reguł środowiska w formie użytecznej dla planera. Parametry rozdzielczości, inflacji i sposobu łączenia warstw wpływają na to, czy robot jedzie płynnie, czy generuje nadmiernie ostrożne korekty.
W RapidBase Costmap jest centralnym miejscem parametryzacji kompromisu bezpieczeństwo–przepustowość. Dla procesu oznacza to zwiększoną pewność pomyślnej realizacji dojazdu do celu. Pozwala też na kontrolę parametrów wpływających na zachowanie robota w docelowym środowisku.
Safety Bubble pozwala różnicować zachowanie w zależności od sytuacji definiując dynamiczne bufory odległości, często skalowane prędkością i kierunkiem ruchu. Wprowadza parametry, które wpływają na liczbę hamowań, sposób omijania przeszkód i przewidywalność ruchu w pobliżu ludzi.
W RapidBase safety bubble jest powiązana z Local Path Planning i sterowaniem prędkością, dlatego jej strojenie ma bezpośredni wpływ na przepustowość. Zapewnia to lepszą współpracę z procesem i warstwę bezpieczeństwa dla otoczenia w przypadku gdy zawiodą inne systemy.
Klasyfikacja obiektów nadaje wykrytym elementom sceny określoną kategorię powiązaną z konkretnymi regułami zachowania. Podnosi precyzję percepcji w porównaniu z działaniem opartym wyłącznie na rozpoznawaniu geometrii otoczenia. Jest to istotne w procesach, gdzie robot powinien reagować inaczej na człowieka, a inaczej na element infrastruktury lub obiekt transportowany.
W RapidBase klasyfikacja zapewnia bardziej przewidywalne omijanie przeszkód i stabilniejsze zachowanie w środowisku współdzielonym. Dla wdrożenia oznacza to lepszą zgodność z realiami procesu, a dla inżyniera możliwość definiowania polityk reakcji.
Fuzja danych łączy dane z kilku czujników, aby zwiększyć kompletność detekcji i odporność na słabe warunki pojedynczego źródła. Krytyczne są transformacje ramek, synchronizacja czasowa i kontrola jakości, bo błędy w tych obszarach przekładają się na błędne decyzje planowania.
W RapidBase Multi-Sensor Fusion stabilizuje wykrywanie przeszkód i poprawia reakcję w złożonych scenariuszach, zależnie od konfiguracji sensorów. Oznacza to mniej „ślepych stref”, ponieważ pozwala robotowi na funkcjonowanie w oparciu o większą liczbę „wirtualnych zmysłów” jednocześnie.
Przetwarzanie chmury punktów stabilizuje dane 3D poprzez łączenie skanów, redukcję danych i filtrację artefaktów pomiarowych. Ma to bezpośredni wpływ na jakość mapowania i detekcji przeszkód, szczególnie przy ograniczeniach obliczeniowych i wyższych prędkościach platformy.
W RapidBase ten etap ogranicza wykrywanie fałszywych przeszkód i poprawia spójność danych wejściowych dla kolejnych warstw percepcji. Oznacza to parametryzowany kompromis dokładność–wydajność, co przekłada się na stabilniejszą jazdę bez niepotrzebnych zatrzymań.
Przekształca dane sensoryczne w informację użyteczną dla planowania, taką jak zajętość przestrzeni lub detekcję obiektów z konkretnymi parametrami. Parametry progów detekcji, opóźnienia i częstotliwości decydują o tym, jak szybko robot reaguje i jak stabilnie omija przeszkody w środowisku dynamicznym.
W RapidBase detekcja jest strojonym elementem pipeline, który wpływa zarówno na bezpieczeństwo, jak i przepustowość procesu. Pozwala to na redukcję sytuacji, w których robot blokuje ruch lub niepotrzebnie hamuje tracąc czas i energię.